本指标用于评估相机回访之后,先前观测到的场景几何是否仍被 3D 点云重叠 支持。与图像对相似度指标不同,它通过 observation 点云与 revisit 点云之间的最近邻覆盖来评分场景记忆。闭环记忆的官方指标是 memory_scene_f1;本页的 scene_memory_f1 只留在 experimental:它按 GT 动作段边界切分轨迹,在非闭环路径上测到的是两段之间的 3D 一致性,不是记忆。两者共用 score_point_cloud_memory 内核。
长时域世界模型需要在 extended rollout 中保持场景结构稳定。模型可能在相邻帧之间看起来仍然一致,但视点回到先前区域时,墙面、家具或空间布局已经发生变化。Scene Memory F1 直接针对这类失败:它考察回访后有多少先前观测点仍能在 3D 中被匹配,以及 revisit 点云中有多少几何缺乏先前观测的支持。
Runtime 首先解析 observation 与 revisit 点云。若存在显式的 observation/revisit sidecar,或 bundled 的 scene_memory NPZ 归档,则直接加载对应点云;否则根据 action payload 及其关联的 ViPE depth sidecar 重建两侧点云。无效点会被剔除,并在配置 voxel_size 时进行体素下采样。默认用 trimmed ICP 对齐 revisit 点云(alignment = trimmed_icp,centroid_align = false)。距离阈值 τd 优先读取 distance_threshold;若未配置,则使用 distance_threshold_ratio ⋅diag,默认比例为 0.02。
令 Pobs 为 observation 点云,Prev 为对齐后的 revisit 点云。对点 p 与点云 P,记 d(p,P) 为最近邻距离。保留率衡量先前观测在回访时仍被支持的比例:
Rmem=∣Pobs∣∣{p∈Pobs:d(p,Prev)<τd}∣(1)
幻觉率衡量 revisit 中缺乏 observation 支持的几何,并在 F1 聚合前转为 precision:
Rhall=∣Prev∣∣{q∈Prev:d(q,Pobs)≥τd}∣(2)
Pmem=1−Rhall(3)
最终分数对 retention 与 precision 做对称组合:
Sscene=Pmem+Rmem2PmemRmem(4)
Sscene 越高表示场景记忆越强:更多先前观测几何被保留,且 revisit 中 unsupported 的点更少。该指标评估跨 revisit 的几何持续性,而非光度相似度、语义 prompt 对齐或绝对米制重建精度。
WorldAtlas 中本算法对应正式指标 scene_memory_f1(point_cloud_f1 后端);归一化配置下 raw 与 normalized 均为 [0,1],越高越好。它的切分协议与当前闭环套件不同;当前闭环协议使用位姿转折点切分的 memory_scene_f1。
Audit manifest: docs/assets/metric_examples/longseq_memory_60s_examples_20260909.json.
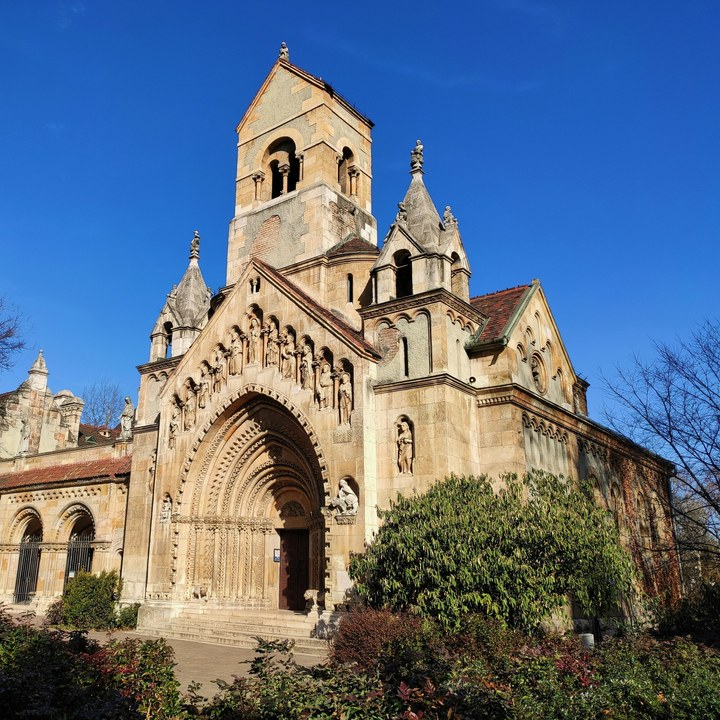 输入图像
60 秒 memory_loop · 同输入示意
memory-dolly_loop-memory_pool_002
套件: memory_loop场景: photorealistic / outdoor / city
基准 prompt target
Move the camera forward through the scene, then back to where it started.
prompt source: memory_loop_prompt
这是按 GT 动作边界切开的旧探针。用来看一条 rollout 的两半是否仍描述同一个三维场景。
输出 Ascene_memory_f1
输出 Bscene_memory_f1
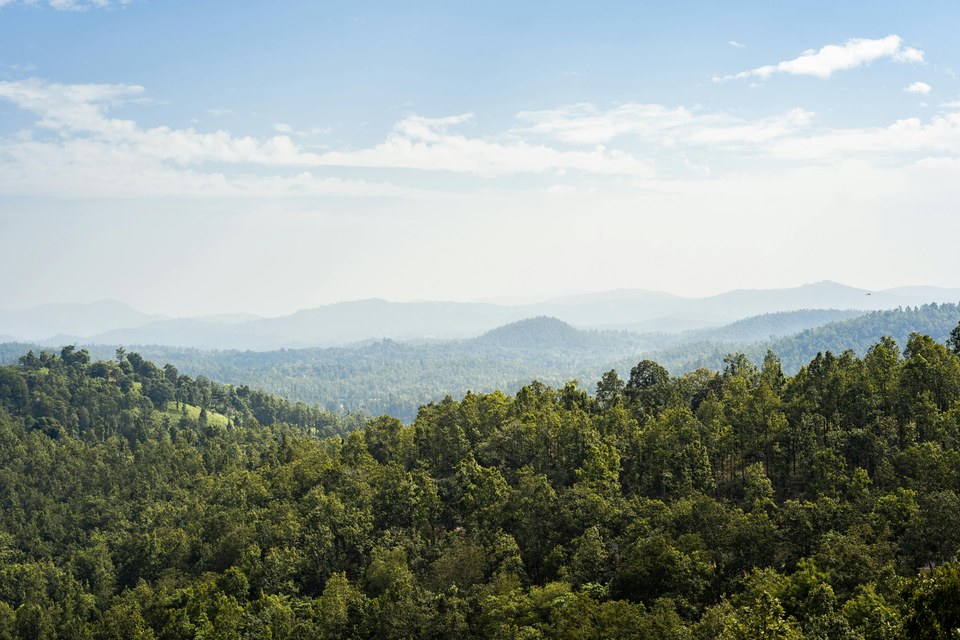 输入图像
60 秒 memory_loop · 同输入示意
memory-double_yaw_loop-memory_pool_348
套件: memory_loop场景: photorealistic / outdoor / verdant_landscape
基准 prompt target
Turn away and back to the start twice in a row.
prompt source: memory_loop_prompt
这是按 GT 动作边界切开的旧探针。用来看一条 rollout 的两半是否仍描述同一个三维场景。
输出 Ascene_memory_f1
输出 Bscene_memory_f1

