这是回访保真度随时间间隔变化的探索性指数拟合,不是经过验证的“模型能记住多久”。复用 revisit fidelity 的逐帧对保真度:
f(Δt)=ae−Δt/τ+b(1)
t1/2=τln2(2)
raw=clamp(t1/2/tref,0,1)(3)
参考窗口默认为 tref=60 秒。拟合使用中心化时间保证数值稳定。默认支持度检查要求至少 5 个帧对、超过一个不同时间间隔、保真度极差至少为 0.02,且 R² 有限并不低于 0.3。全部观测与拟合衰减时间必须有限,衰减时间必须为正。时间间隔来自原生视频帧号 / FPS。支持不足、没有可测衰减或拟合不可靠时为 not_applicable;NaN/Infinity 不能作为合法得分。
可靠的数值拟合是正式榜单结果;支持不足或拟合不可靠时仍记为不可用。报告保留 gap 范围、跨度和帧对支持度,但相邻帧对未被证明是独立回访事件(event_independence_verified=false)。更大的拟合值不等于更长的因果记忆寿命。后端为 exponential_fit。
Audit manifest: docs/assets/metric_examples/longseq_memory_60s_examples_20260909.json.
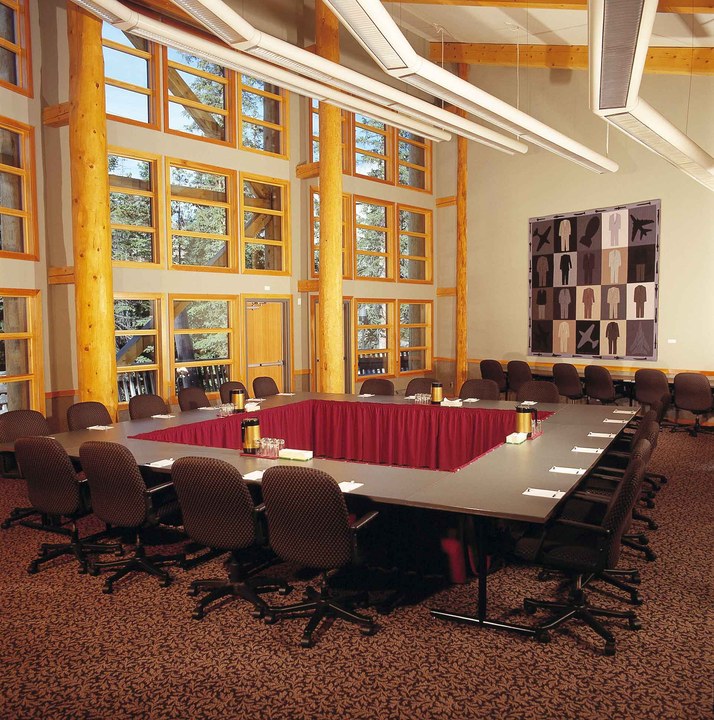 输入图像
60 秒 memory_loop · 同一 benchmark case · gap 0.9904
memory-double_yaw_loop-memory_pool_008
套件: memory_loop场景: photorealistic / indoor / workspaces
基准 prompt target
Turn away and back to the start twice in a row.
prompt source: memory_loop_prompt
较好的结果在长回环后仍像起点;较差的结果随时间间隔变长而忘掉该地点。
较高指标分分数 1.0000 · official
较低指标分分数 0.0096 · official
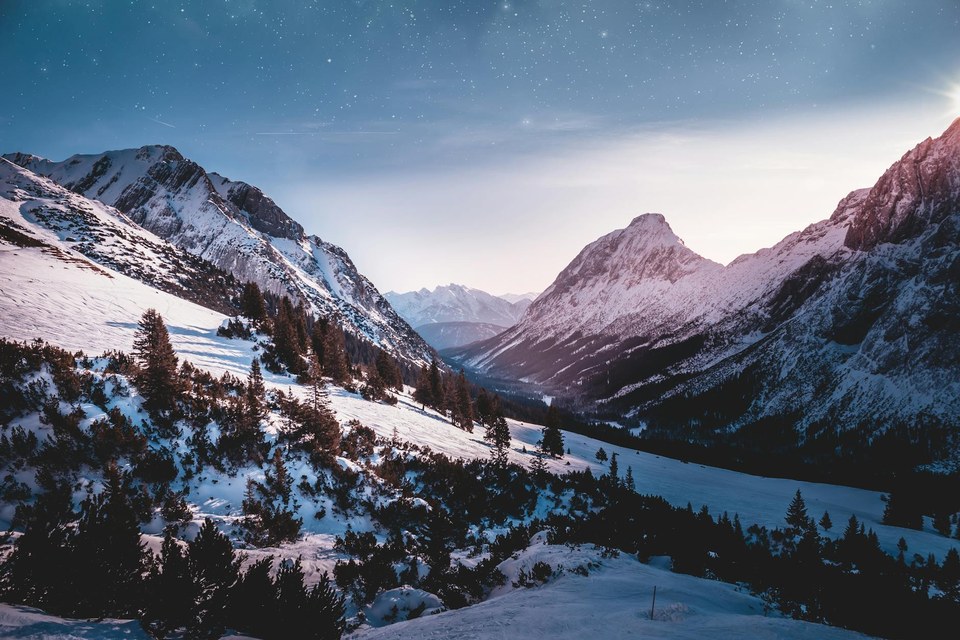 输入图像
60 秒 memory_loop · 同一 benchmark case · gap 0.9939
memory-yaw_loop_180-memory_pool_220
套件: memory_loop场景: photorealistic / outdoor / terrestrial_landscape
基准 prompt target
Turn the camera to the right, then turn back to the starting view.
prompt source: memory_loop_prompt
较好的结果在长回环后仍像起点;较差的结果随时间间隔变长而忘掉该地点。
较高指标分分数 1.0000 · official
较低指标分分数 0.0061 · official
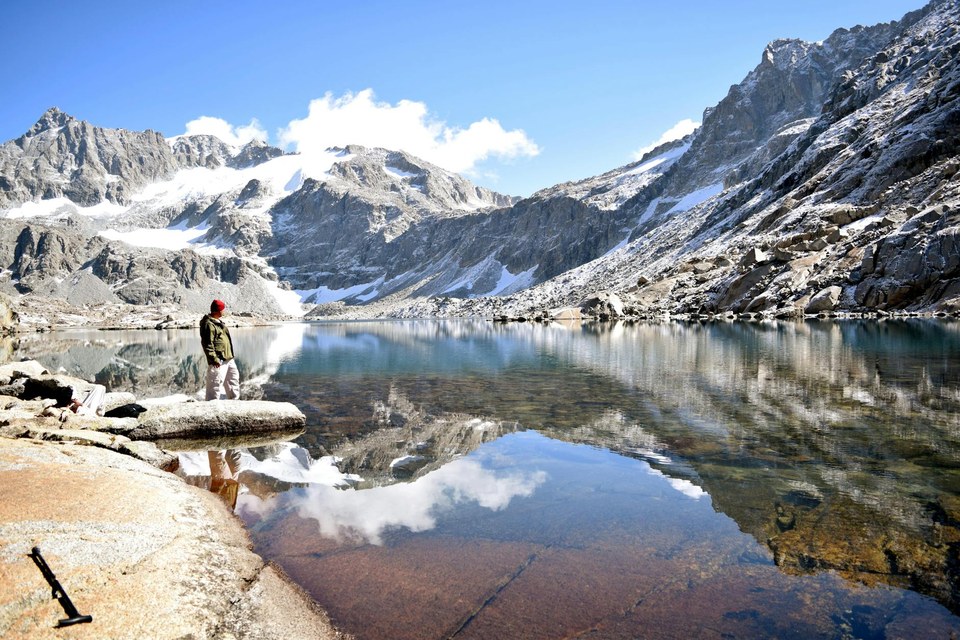 输入图像
60 秒 memory_loop · 同一 benchmark case · gap 0.9978
memory-palindrome_loop-memory_pool_406
套件: memory_loop场景: photorealistic / outdoor / terrestrial_landscape
基准 prompt target
Move forward, turn and continue, then retrace the whole path back.
prompt source: memory_loop_prompt
较好的结果在长回环后仍像起点;较差的结果随时间间隔变长而忘掉该地点。
较高指标分分数 1.0000 · official
较低指标分分数 0.0022 · official
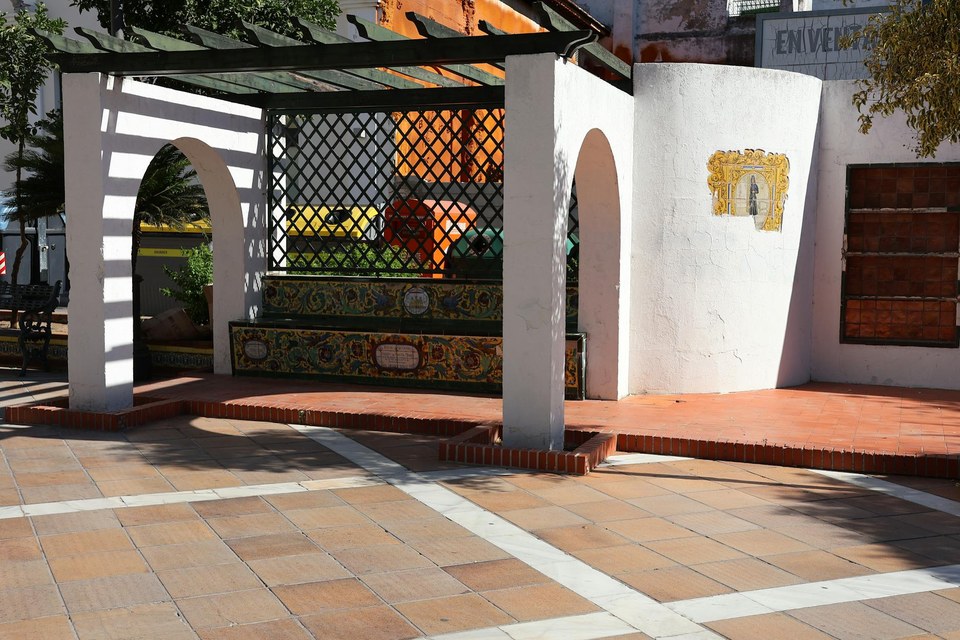 输入图像
60 秒 memory_loop · 同一 benchmark case · gap 0.9941
memory-dolly_loop-memory_pool_096
套件: memory_loop场景: photorealistic / outdoor / city
基准 prompt target
Move the camera forward through the scene, then back to where it started.
prompt source: memory_loop_prompt
较好的结果在长回环后仍像起点;较差的结果随时间间隔变长而忘掉该地点。
较高指标分分数 1.0000 · official
较低指标分分数 0.0059 · official
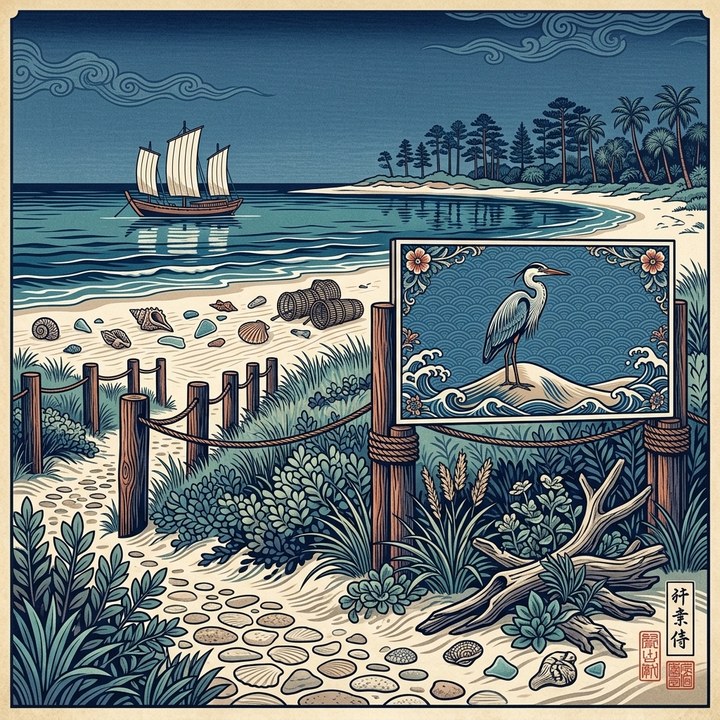 输入图像
60 秒 memory_loop · 同一 benchmark case · gap 0.9894
memory-double_yaw_loop-memory_pool_181
套件: memory_loop场景: stylized / outdoor / aquatic_landscape
基准 prompt target
Turn away and back to the start twice in a row.
prompt source: memory_loop_prompt
较好的结果在长回环后仍像起点;较差的结果随时间间隔变长而忘掉该地点。
较高指标分分数 1.0000 · official
较低指标分分数 0.0106 · official

