衡量 MUSIQ-SPAQ 成像质量得分按时间顺序发生的最大相对回撤。质量分按时间分段,默认 10 段;已知时间戳时使用等时间宽度分段。设分段均值为 qj:
pj=max(q0,…,qj)(1)
drift=jmaxmax(pj,ε)pj−qj(2)
取值 [0,1],越低越好,ε=10−12。输入质量分必须有限且非负,至少包含两个时间点和两个时间段。质量持续改善不算退化;下降会受罚。先下降再恢复仍保留发生过的回撤,另用有符号端点变化与斜率描述恢复。
同时报告绝对质量均值,避免把“稳定地差”当作高质量。非有限观测不得通过删除后压缩时间轴来隐藏。未知 FPS 时可算有序回撤,但每秒斜率为 null。该指标是正式质量指标,不是记忆指标。后端为 quality_drift。
Audit manifest: docs/assets/metric_examples/longseq_memory_60s_examples_20260909.json.
 输入图像
60 秒 memory_loop · 同输入示意
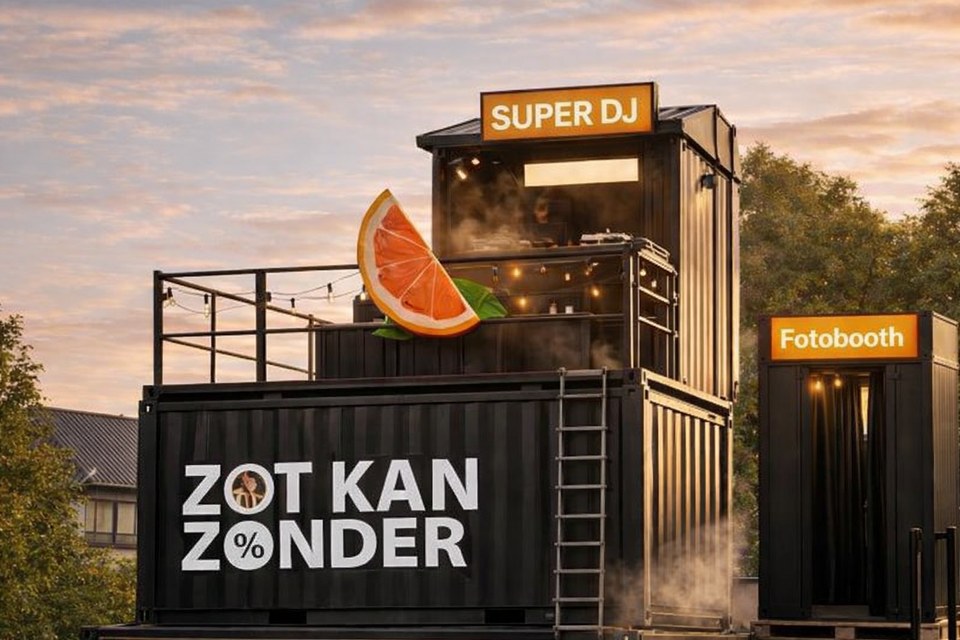
memory-dolly_loop-memory_pool_371
套件: memory_loop场景: photorealistic / outdoor / city
基准 prompt target
Move the camera forward through the scene, then back to where it started.
prompt source: memory_loop_prompt
看 60 秒长序列里成像质量是否随时间回撤。变糊、变噪或后期崩坏会计入回撤;只变好不算退化。
输出 Arollout_imaging_drift
输出 Brollout_imaging_drift
 输入图像
60 秒 memory_loop · 同输入示意
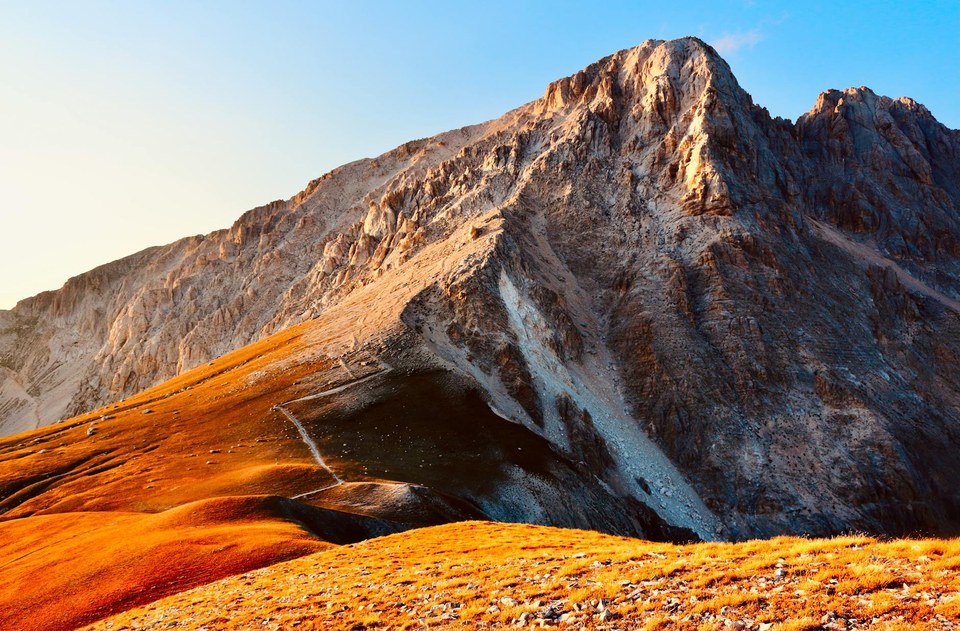
memory-yaw_loop_180-memory_pool_040
套件: memory_loop场景: photorealistic / outdoor / terrestrial_landscape
基准 prompt target
Turn the camera to the right, then turn back to the starting view.
prompt source: memory_loop_prompt
看 60 秒长序列里成像质量是否随时间回撤。变糊、变噪或后期崩坏会计入回撤;只变好不算退化。
输出 Arollout_imaging_drift
输出 Brollout_imaging_drift
 输入图像
60 秒 memory_loop · 同输入示意
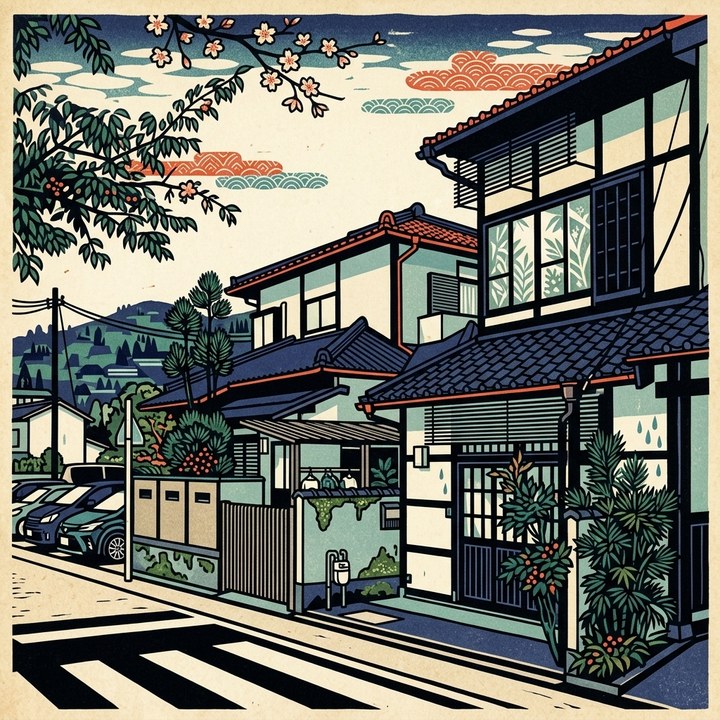
memory-dolly_loop-memory_pool_238
套件: memory_loop场景: stylized / outdoor / suburb
基准 prompt target
Move the camera forward through the scene, then back to where it started.
prompt source: memory_loop_prompt
看 60 秒长序列里成像质量是否随时间回撤。变糊、变噪或后期崩坏会计入回撤;只变好不算退化。
输出 Arollout_imaging_drift
输出 Brollout_imaging_drift
 输入图像
60 秒 memory_loop · 同输入示意
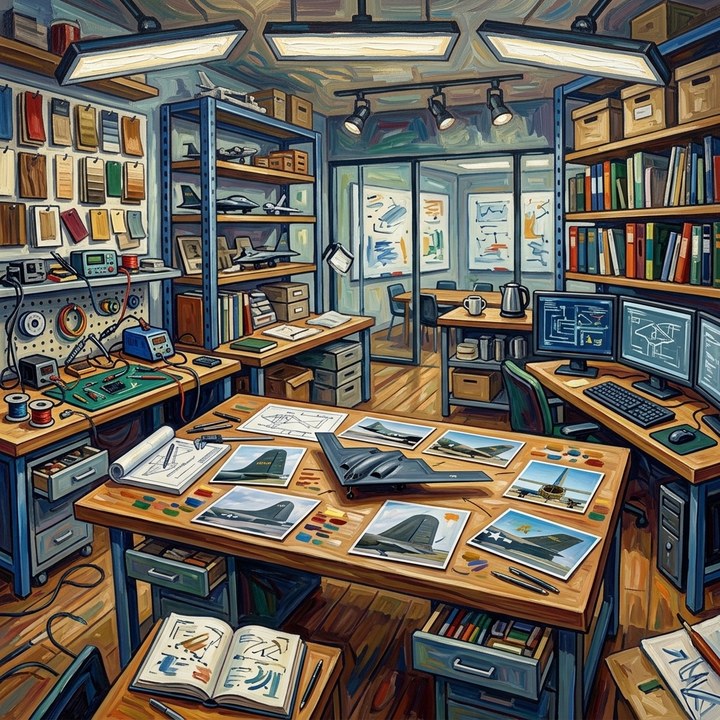
memory-yaw_loop_180-memory_pool_427
套件: memory_loop场景: stylized / indoor / workspaces
基准 prompt target
Turn the camera to the right, then turn back to the starting view.
prompt source: memory_loop_prompt
看 60 秒长序列里成像质量是否随时间回撤。变糊、变噪或后期崩坏会计入回撤;只变好不算退化。
输出 Arollout_imaging_drift
输出 Brollout_imaging_drift
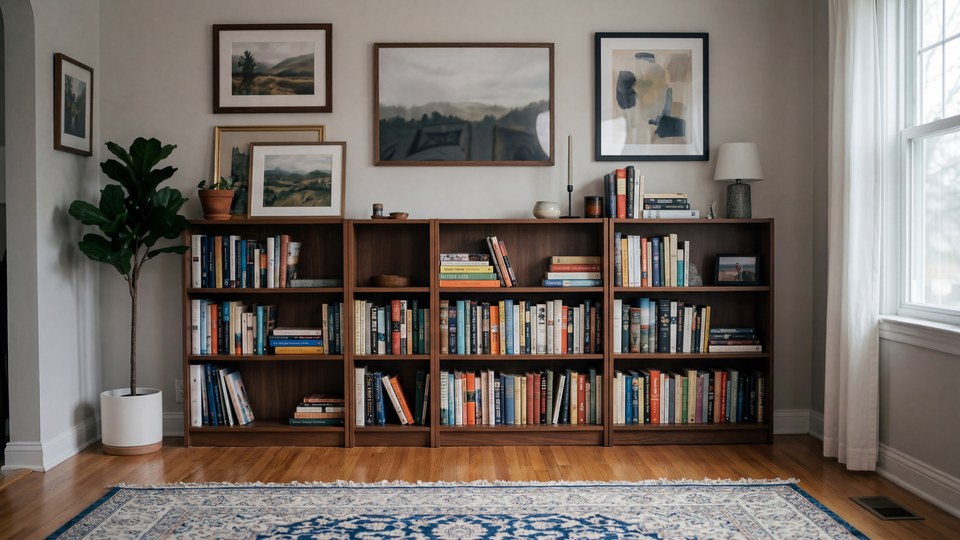 输入图像
60 秒 memory_loop · 同输入示意
memory-double_yaw_loop-memory_pool_320
套件: memory_loop场景: photorealistic / indoor / living_spaces
基准 prompt target
Turn away and back to the start twice in a row.
prompt source: memory_loop_prompt
看 60 秒长序列里成像质量是否随时间回撤。变糊、变噪或后期崩坏会计入回撤;只变好不算退化。
输出 Arollout_imaging_drift
输出 Brollout_imaging_drift

