本指标用于评估生成视频中环境氛围(色温逻辑)的一致性。在 HSV 色彩空间中分析 Hue 维度:将 hue 取值范围 [0,179] 划分为 7 个核心区间,构造 hue 特征向量 ht∈R7;再计算整段序列相对首帧的加权感知相似度。为平衡全局恒定与局部过渡,第 t 帧(t≥2)的相似度定义为「当前帧–首帧」与「当前帧–前一帧」余弦相似度的算术平均。相似度 S(⋅,⋅) 采用余弦内积(定义同亮度分布一致性指标式 (3)):
S(a,b)=∥a∥∥b∥a⋅b=∑i=1nai2∑i=1nbi2∑i=1naibi(3)
Sˉt=2S(ht,h1)+S(ht,ht−1)(7)
对每帧 It,先将 RGB 转为 HSV,以饱和度 S 为权重在 7 个 hue 区间上统计直方图并归一化,得到 ht(WorldAtlas 默认 hue_bins=7,区间 [0,180))。
最终分数采用归一化指数衰减加权求和,权重 w^′(d) 为改进版指数核(相较亮度指标 w^(d) 衰减更快,β>α),并对相似度施加修正 Softmax 变换 T(⋅)(定义同式 (4),默认 λ=4.0):
T(x)=eλ−1eλx−1,λ>0(4)
w′(d)=e−β⋅d,w^′(d)=∑k=1T−1w′(k)w′(d)(β>0)(8)
其中 d∈[1,T−1] 为帧距(d=1 对应第 2 帧相对首帧),β 为衰减系数(越大则远端帧权重衰减越快)。默认配置下 β=0.10,亮度分布指标中取 α=0.05,满足 β>α,从而对长视频常见的「色漂」现象施加更强惩罚,保证场景色温逻辑一致。综合得分为:
SColor=d=1∑T−1w^′(d)⋅T(Sˉd+1)(9)
WorldAtlas 中本算法对应正式指标 color_temperature_constraint(hue_distribution 后端);归一化配置下 raw 与 normalized 均为 [0,1],越高越好。旧标量别名 color_temperature_consistency 用于兼容;按当前配置使用标准指标,避免重复计数。
Audit manifest: docs/assets/metric_examples/curated_same_case_manifest.json.
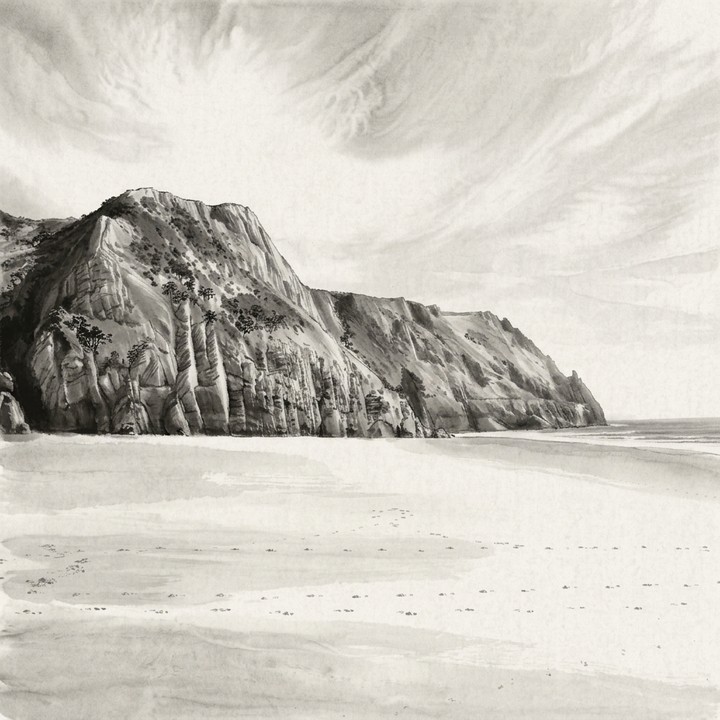 输入图像
输入已核验 · 同一 benchmark case · gap 0.8068
image_static_stylized_aquatic_landscape_0098
套件: image_static场景: stylized / outdoor / aquatic_landscape
基准 prompt target
Camera pan left. An aquatic landscape with beach, cliffs, and ocean.
prompt source: prompt_target
两条视频的首帧都已通过与展示输入的几何匹配核验;高低标签只比较当前 metric。
较高指标分分数 0.9983
较低指标分分数 0.1915
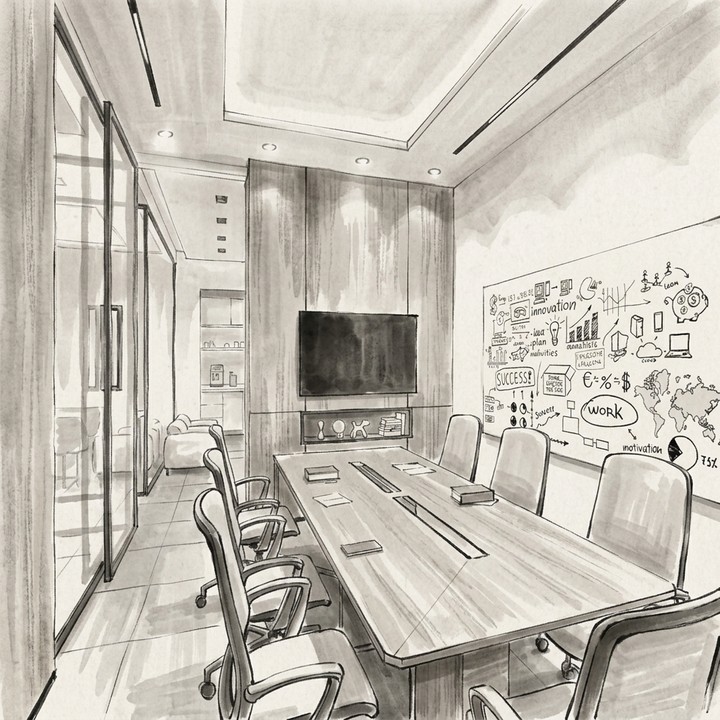 输入图像
输入已核验 · 同一 benchmark case · gap 0.8132
image_static_stylized_workspaces_0088
套件: image_static场景: stylized / indoor / workspaces
基准 prompt target
Camera pan right. A modern conference room with couch, coffee table, and bookshelves.
prompt source: prompt_target
两条视频的首帧都已通过与展示输入的几何匹配核验;高低标签只比较当前 metric。
较高指标分分数 0.9998
较低指标分分数 0.1866
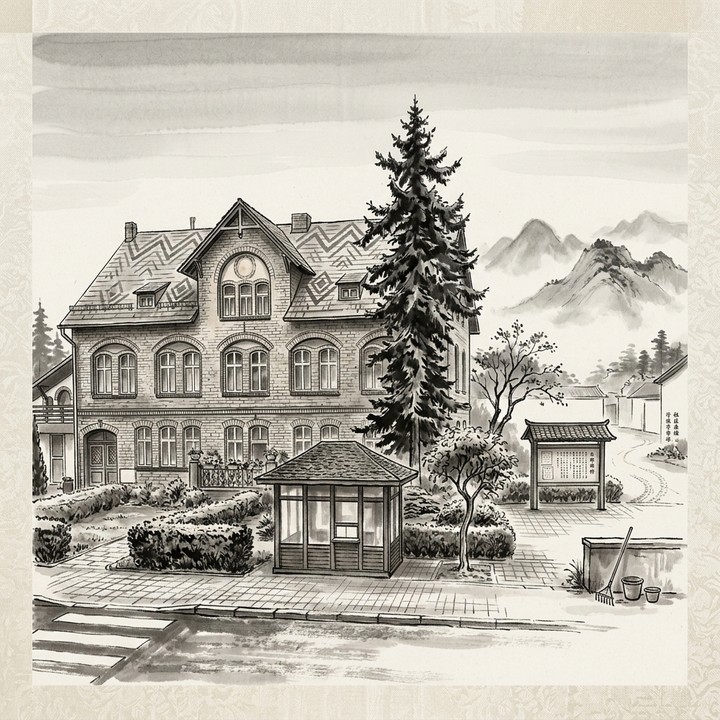 输入图像
输入已核验 · 同一 benchmark case · gap 0.6806
image_static_stylized_suburb_0132
套件: image_static场景: stylized / outdoor / suburb
基准 prompt target
Camera move right. A suburban street with houses, trees, and road.
prompt source: prompt_target
两条视频的首帧都已通过与展示输入的几何匹配核验;高低标签只比较当前 metric。
较高指标分分数 0.9968
较低指标分分数 0.3162

