本指标用于评估回访视点的外观是否复现了模型自己更早时刻在同一估计视点生成的那一帧。配对全部从估计位姿读出,因此分数测的是记忆,不是「有没有把动作走对称」。它不验证相机是否满足对极几何,也不检查光照统计——见 memory_geometric_closure 与 memory_rendering_recovery。
与其余 memory 指标共享一次 analyze_memory_rollout。memory_return_gate 未通过也继续评分。没有严格回访对时,使用满足最小时间间隔的最近历史位姿配对(pair_source=nearest_pose_fallback),并保留 gate 状态和位姿距离。从全部回访配对中按时间间隔分桶,最多保留 K 对(默认 max_scored_pairs = 24),并强制留下最短与最长间隔,供遗忘曲线使用。只解码这些配对帧,不把整段 60 秒视频读进内存。
对第 k 对帧 (Iik,Ijk),用 DINOv2 提取 L2 归一化特征 z(⋅),将余弦相似度映射到 [0,1];结构项为 RGB 通道平均 SSIM(再截断到 [0,1]):
sDINO(I,I′)=clamp[0,1](2z(I)⋅z(I′)+1)(1)
sk=0.7⋅sDINO(Iik,Ijk)+0.3⋅SSIM(Iik,Ijk)(2)
视频级分数对所选配对取均值:
Sfid=K1k=1∑Ksk(3)
DINOv2 权重缺失时本指标单独记 not_applicable,几何与渲染项仍可打分。
WorldAtlas 中本算法对应正式指标 memory_revisit_fidelity(pose_aligned_dino 后端);归一化配置下 raw 与 normalized 均为 [0,1],越高越好。memory_loop 上,当帧对可评分且 DINOv2 可用时为 official,包括 gate 未通过的样本。逐对分数也用于 memory_half_life 的探索性衰减拟合;该拟合数值可靠时同样作为正式指标,保真度不可用时半衰期一并降级。memory_revisit_consistency 探针比较协议采样的首末帧,不验证几何回访,属于不同的测量协议。
Audit manifest: docs/assets/metric_examples/longseq_memory_60s_examples_20260909.json.
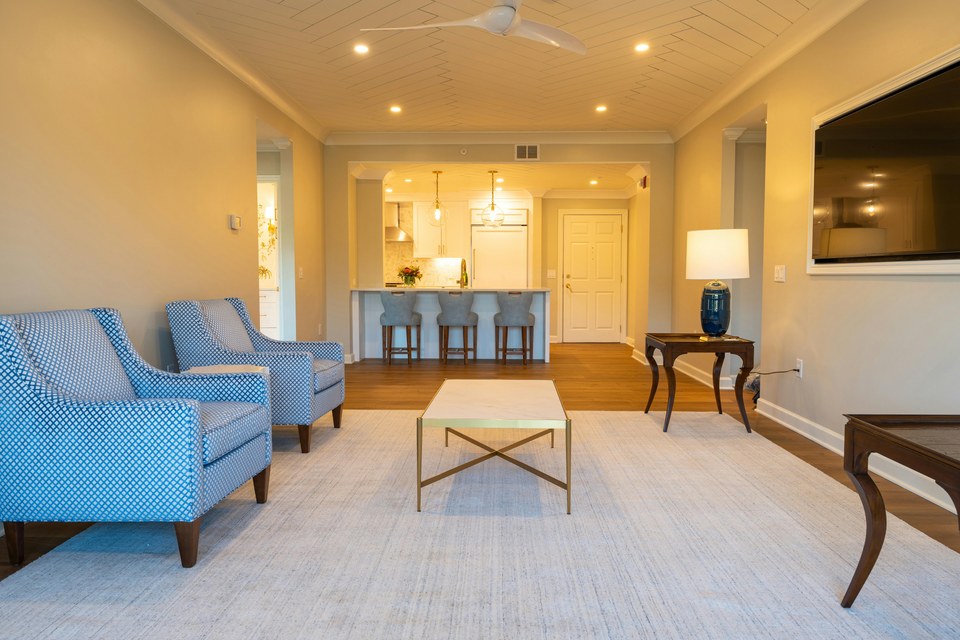 输入图像
60 秒 memory_loop · 同一 benchmark case · gap 0.4712
memory-yaw_loop_180-memory_pool_407
套件: memory_loop场景: photorealistic / indoor / living_spaces
基准 prompt target
Turn the camera to the right, then turn back to the starting view.
prompt source: memory_loop_prompt
看回到同一位置时的外观:较好的结果能恢复出发时的样子,较差的结果重画成另一间房间。
较高指标分分数 0.9143 · official
较低指标分分数 0.4431 · official
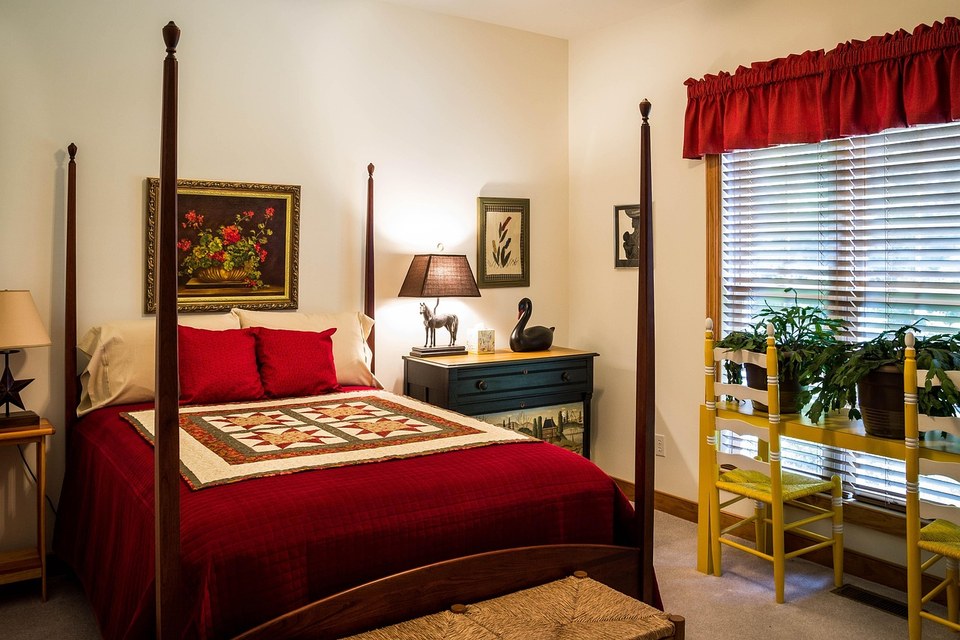 输入图像
60 秒 memory_loop · 同一 benchmark case · gap 0.2863
memory-double_yaw_loop-memory_pool_262
套件: memory_loop场景: photorealistic / indoor / living_spaces
基准 prompt target
Turn away and back to the start twice in a row.
prompt source: memory_loop_prompt
看回到同一位置时的外观:较好的结果能恢复出发时的样子,较差的结果重画成另一间房间。
较高指标分分数 0.7799 · official
较低指标分分数 0.4936 · official
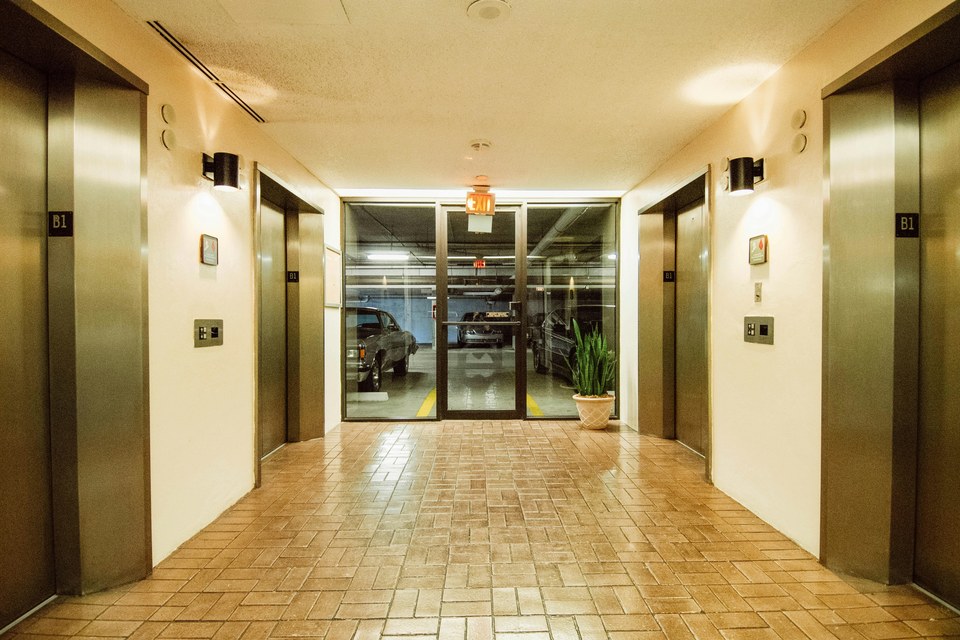 输入图像
60 秒 memory_loop · 同一 benchmark case · gap 0.4354
memory-palindrome_loop-memory_pool_446
套件: memory_loop场景: photorealistic / indoor / passageways
基准 prompt target
Move forward, turn and continue, then retrace the whole path back.
prompt source: memory_loop_prompt
看回到同一位置时的外观:较好的结果能恢复出发时的样子,较差的结果重画成另一间房间。
较高指标分分数 0.8564 · official
较低指标分分数 0.4210 · official
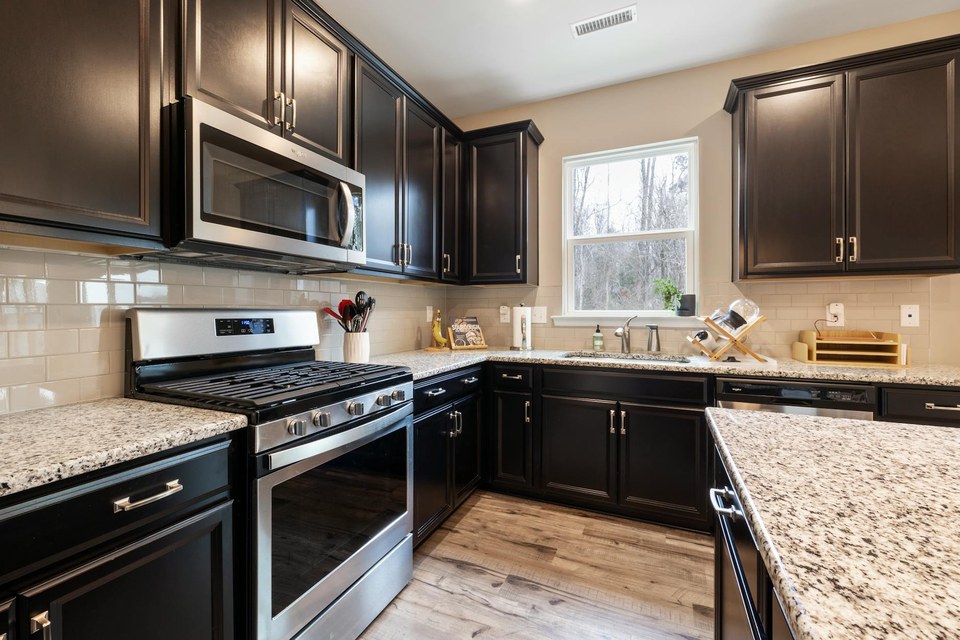 输入图像
60 秒 memory_loop · 同一 benchmark case · gap 0.4457
memory-dolly_loop-memory_pool_259
套件: memory_loop场景: photorealistic / indoor / dining_spaces
基准 prompt target
Move the camera forward through the scene, then back to where it started.
prompt source: memory_loop_prompt
看回到同一位置时的外观:较好的结果能恢复出发时的样子,较差的结果重画成另一间房间。
较高指标分分数 0.8797 · official
较低指标分分数 0.4340 · official

