按真实时间对齐的归一化平移形状误差,并加入平移活动约束:
ATEt=∑iwi∑iwi⋅(et,start,i+et,end,i)/2(1)
shapet=clamp(max(ℓobs,ℓmin)ATEt,0,1)(2)
activityt=nactivenmismatch(3)
nATEt=max(shapet,activityt)(4)
et,start,i、et,end,i 是观测区间 i 的两端相对于该恒定动作片段目标轨迹的位置误差,wi=1/FPS。ATEt 用梯形法按时间积分后除以总观测时长,得到时间加权平均误差,而不是未经归一化的积分。计算不使用弧长重采样;最小路径归一化尺度默认为 ℓmin=0.5 位姿单位。ℓobs 为观测路径长度。nmismatch 是命令与观测平移活动状态不一致的区间数,nactive 是有命令或实际平移的区间数。
观测平移活动默认指速率超过 move_speed_threshold=0.06 位姿单位/秒。有命令却停住、没有命令却移动都计入活动错误;观测空隙是缺失数据,不是模型冻结。
原始误差越低越好。没有平移命令也没有观测平移时为 not_applicable,不是满分。目标幅度来自预测(amplitude_calibrated=false),不代表经过独立标定的尺度或速度准确性。后端为 pose_action,为 official 指标。
Audit manifest: docs/assets/metric_examples/longseq_memory_60s_examples_20260909.json.
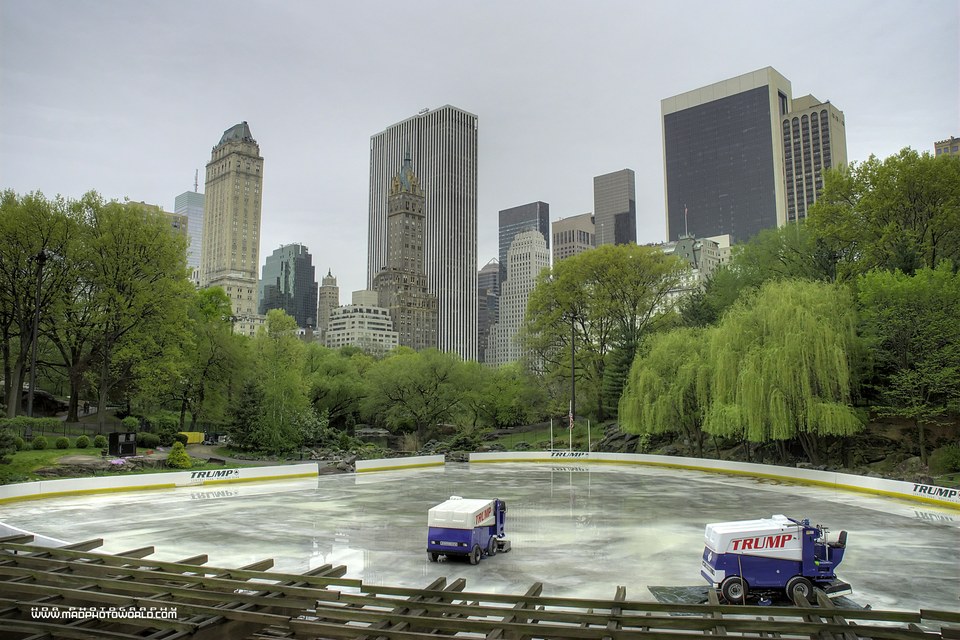 输入图像
60 秒 memory_loop · 同一 benchmark case · gap 0.3023
memory-dolly_loop-memory_pool_277
套件: memory_loop场景: photorealistic / outdoor / terrestrial_landscape
基准 prompt target
Move the camera forward through the scene, then back to where it started.
prompt source: memory_loop_prompt
比较 60 秒路径中恢复出的平移:按指令移动、停滞和多余移动都会影响此分数。画质由其他指标单独衡量。
较高指标分分数 0.8450 · official
较低指标分分数 0.5427 · official
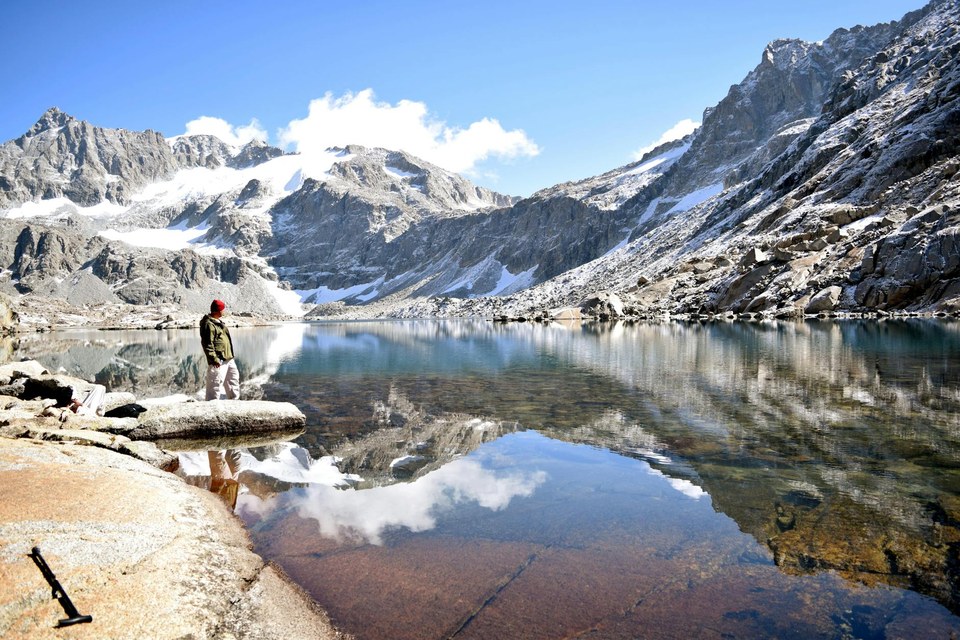 输入图像
60 秒 memory_loop · 同一 benchmark case · gap 0.4043
memory-palindrome_loop-memory_pool_406
套件: memory_loop场景: photorealistic / outdoor / terrestrial_landscape
基准 prompt target
Move forward, turn and continue, then retrace the whole path back.
prompt source: memory_loop_prompt
比较 60 秒路径中恢复出的平移:按指令移动、停滞和多余移动都会影响此分数。画质由其他指标单独衡量。
较高指标分分数 0.7876 · official
较低指标分分数 0.3834 · official
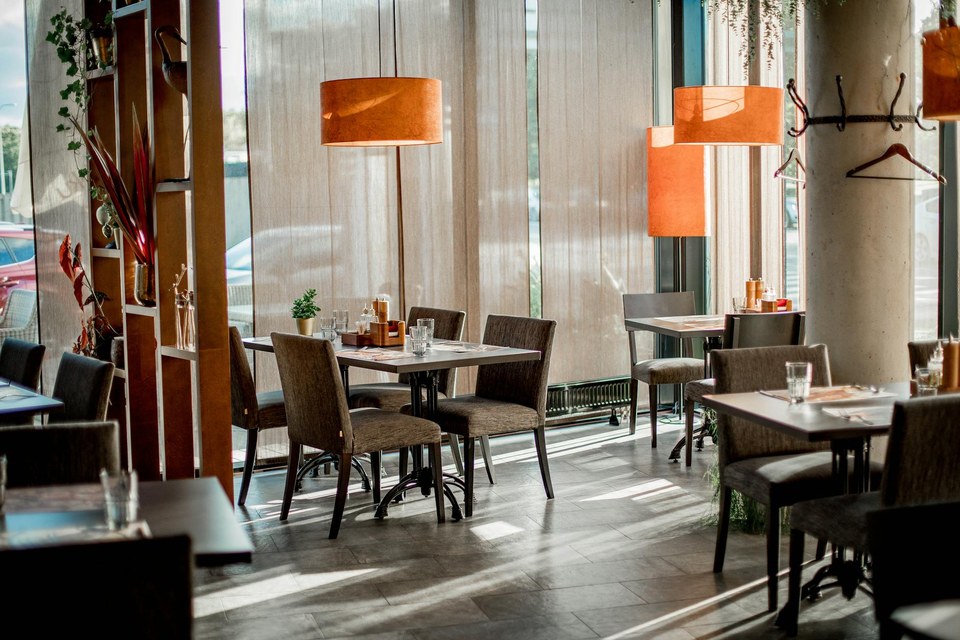 输入图像
60 秒 memory_loop · 同一 benchmark case · gap 0.2480
memory-double_yaw_loop-memory_pool_177
套件: memory_loop场景: photorealistic / indoor / dining_spaces
基准 prompt target
Turn away and back to the start twice in a row.
prompt source: memory_loop_prompt
比较 60 秒路径中恢复出的平移:按指令移动、停滞和多余移动都会影响此分数。画质由其他指标单独衡量。
较高指标分分数 0.8547 · official
较低指标分分数 0.6067 · official
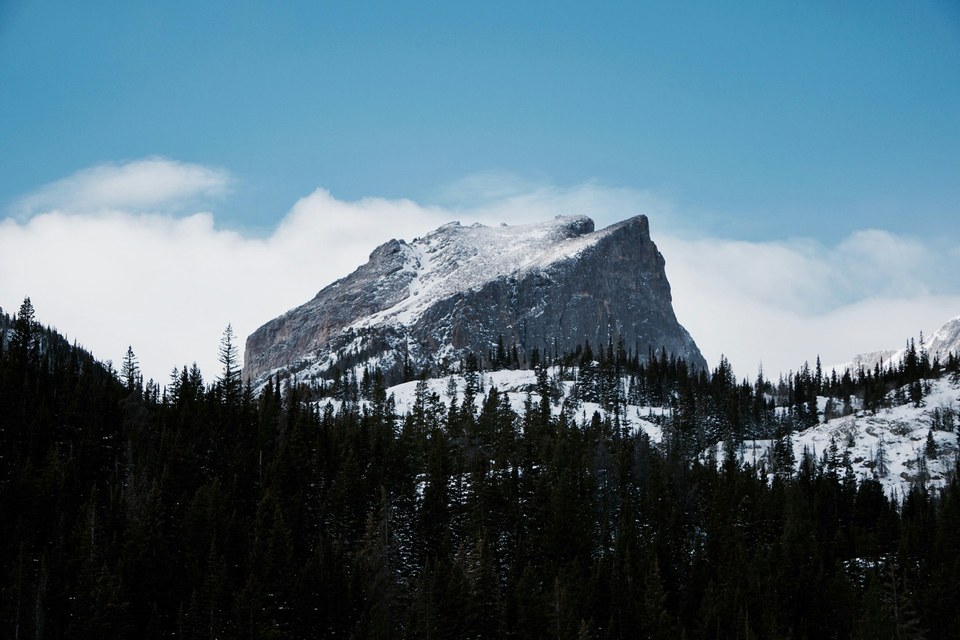 输入图像
60 秒 memory_loop · 同一 benchmark case · gap 0.3874
memory-dolly_loop-memory_pool_065
套件: memory_loop场景: photorealistic / outdoor / terrestrial_landscape
基准 prompt target
Move the camera forward through the scene, then back to where it started.
prompt source: memory_loop_prompt
比较 60 秒路径中恢复出的平移:按指令移动、停滞和多余移动都会影响此分数。画质由其他指标单独衡量。
较高指标分分数 0.8406 · official
较低指标分分数 0.4532 · official
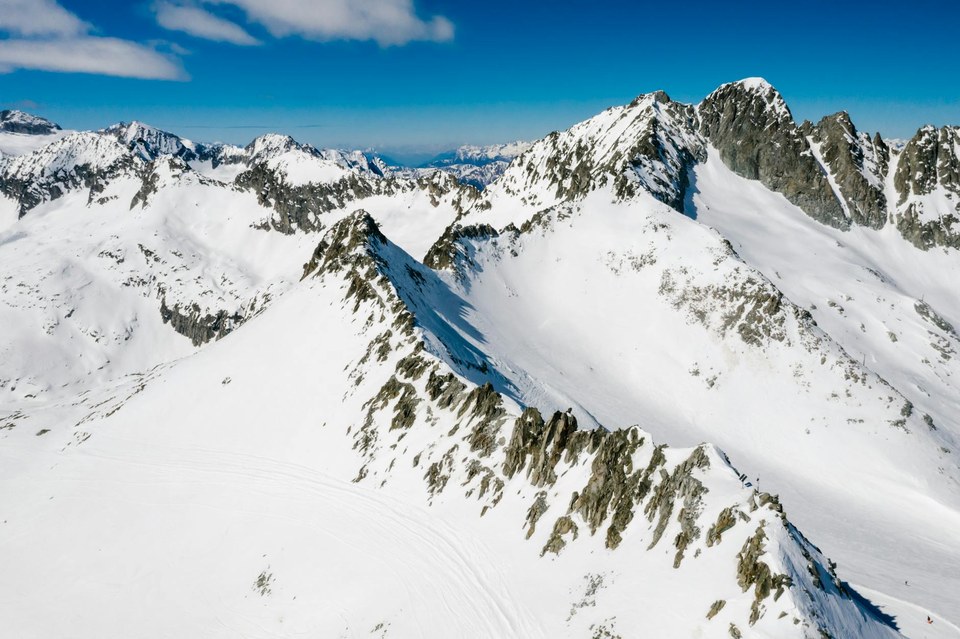 输入图像
60 秒 memory_loop · 同一 benchmark case · gap 0.3420
memory-yaw_loop_360-memory_pool_416
套件: memory_loop场景: photorealistic / outdoor / terrestrial_landscape
基准 prompt target
Rotate the camera a full turn in place and come back to the starting view.
prompt source: memory_loop_prompt
比较 60 秒路径中恢复出的平移:按指令移动、停滞和多余移动都会影响此分数。画质由其他指标单独衡量。
较高指标分分数 0.8744 · official
较低指标分分数 0.5324 · official

