按真实时间对齐的正式轨迹形状指标,并加入运动活动错误惩罚。恒定动作片段在观测空隙处断开,误差按原生区间时间加权;计算不使用弧长重采样或整轨时间拉伸。
Straj=1−nATE{有命令或实际运动的轴}(1)
分量为 nATEt 和 nATEr。未被命令且没有运动的轴不参与平均,避免稀释另一轴的失败;完全 idle 的轨迹取值为 1,但这不代表主动运动能力。
越高越好。目标使用预测片段自身的幅度(amplitude_calibrated=false),不是独立目标轨迹精度;方向正确但持续半速可能得较高分。冻结、延迟通过原生时间上的形状与活动错误受罚。后端为 pose_action,为 official 指标。
Audit manifest: docs/assets/metric_examples/longseq_memory_60s_examples_20260909.json.
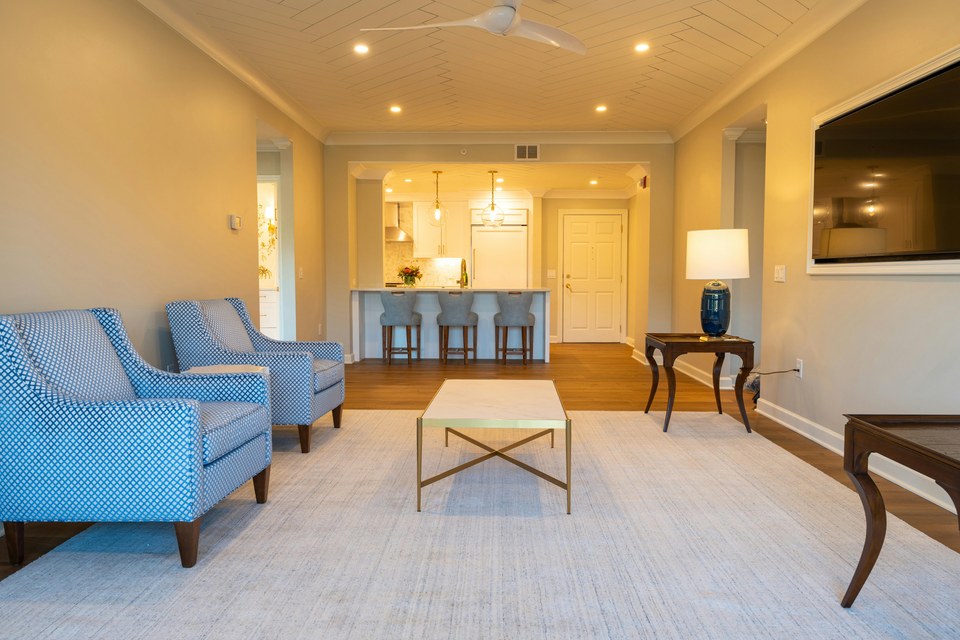 输入图像
60 秒 memory_loop · 同输入示意
memory-dolly_loop-memory_pool_408
套件: memory_loop场景: photorealistic / indoor / living_spaces
基准 prompt target
Move the camera forward through the scene, then back to where it started.
prompt source: memory_loop_prompt
将两段 60 秒同输入结果与请求路径对照。这些视频仅示意运动行为;当前案例没有正式轨迹分数。
输出 Akeystroke_traj_score
输出 Bkeystroke_traj_score
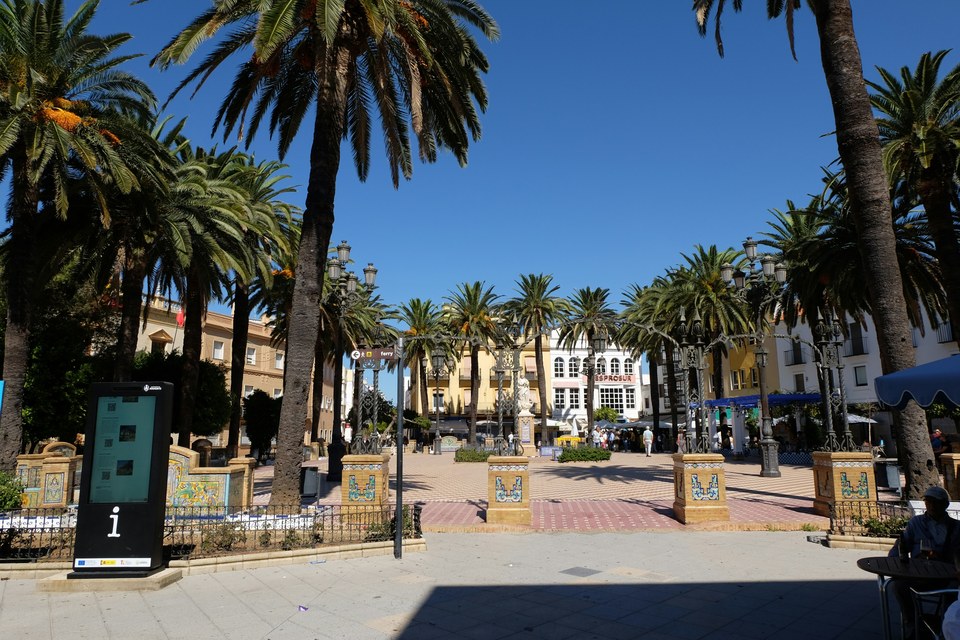 输入图像
60 秒 memory_loop · 同输入示意
memory-yaw_loop_360-memory_pool_028
套件: memory_loop场景: photorealistic / outdoor / city
基准 prompt target
Rotate the camera a full turn in place and come back to the starting view.
prompt source: memory_loop_prompt
将两段 60 秒同输入结果与请求路径对照。这些视频仅示意运动行为;当前案例没有正式轨迹分数。
输出 Akeystroke_traj_score
输出 Bkeystroke_traj_score
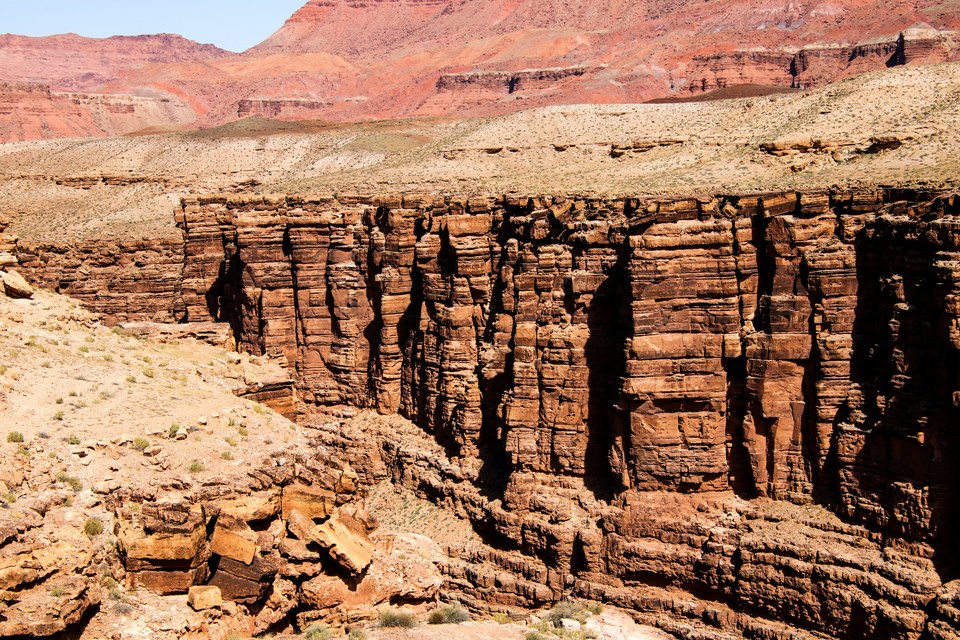 输入图像
60 秒 memory_loop · 同输入示意
memory-palindrome_loop-memory_pool_003
套件: memory_loop场景: photorealistic / outdoor / terrestrial_landscape
基准 prompt target
Move forward, turn and continue, then retrace the whole path back.
prompt source: memory_loop_prompt
将两段 60 秒同输入结果与请求路径对照。这些视频仅示意运动行为;当前案例没有正式轨迹分数。
输出 Akeystroke_traj_score
输出 Bkeystroke_traj_score
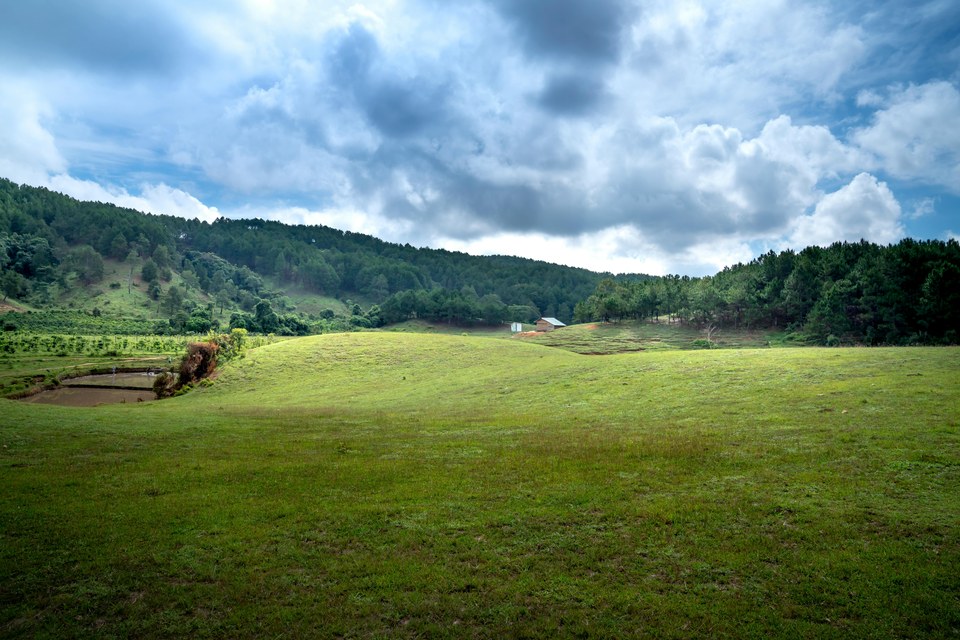 输入图像
60 秒 memory_loop · 同输入示意
memory-yaw_loop_180-memory_pool_249
套件: memory_loop场景: photorealistic / outdoor / verdant_landscape
基准 prompt target
Turn the camera to the right, then turn back to the starting view.
prompt source: memory_loop_prompt
将两段 60 秒同输入结果与请求路径对照。这些视频仅示意运动行为;当前案例没有正式轨迹分数。
输出 Akeystroke_traj_score
输出 Bkeystroke_traj_score
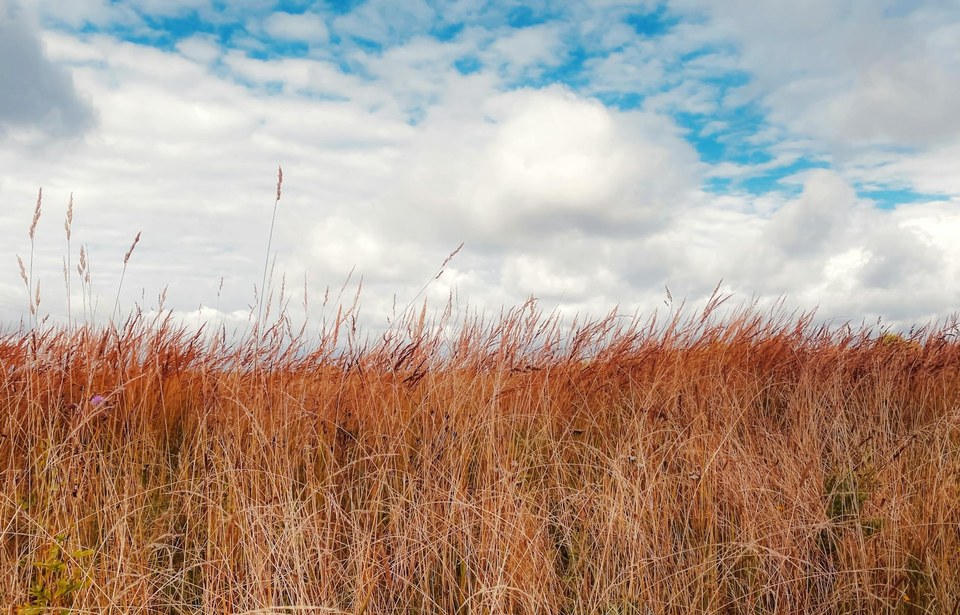 输入图像
60 秒 memory_loop · 同输入示意
memory-dolly_loop-memory_pool_463
套件: memory_loop场景: photorealistic / outdoor / terrestrial_landscape
基准 prompt target
Move the camera forward through the scene, then back to where it started.
prompt source: memory_loop_prompt
将两段 60 秒同输入结果与请求路径对照。这些视频仅示意运动行为;当前案例没有正式轨迹分数。
输出 Akeystroke_traj_score
输出 Bkeystroke_traj_score

