本指标用于评估回访视点的光照、色度与纹理是否回到第一次看见时的样子。它丢掉高频内容,专门抓「几何还在、渲染已经换了一套」的失败。CIELAB 空间均值刻意忽略物体轮廓,因此本指标不替代 memory_revisit_fidelity 的 DINOv2 / SSIM 读数。
使用与保真度相同的位姿配对帧。memory_return_gate 未通过也继续评分;没有严格回访对时,与保真度共用最近位姿回退配对,并记录 gate 状态与配对来源。把回访帧 resize 到参考帧尺寸,转到 OpenCV 8-bit CIELAB。明度差把 L 通道均值还原到 [0,100] 后取绝对值;色度差是 a,b 均值(减去 128 偏移)的欧氏距离:
ΔL=Lˉa−Lˉb⋅255100,ΔC=(aˉa,bˉa)−(aˉb,bˉb)2(1)
两项分别映射为指数衰减相似度;纹理项是 VGG Gram 距离 dG(与 style_consistency 同一描述子)的同类变换:
sL=exp(−ΔL/τL),sC=exp(−ΔC/τC),sG=exp(−dG/τG)(2)
默认 τL=6、τC=8、τG=0.002。三项都在时 pair 分取算术平均;VGG 权重缺失时自动降级为明度与色度等权平均,不让整条指标失败。视频级分数是所选 K 对的均值:
sk={(sL+sC+sG)/3,(sL+sC)/2,Gram availableotherwise,Srend=K1k=1∑Ksk(3)
WorldAtlas 中本算法对应正式指标 memory_rendering_recovery(cielab_gram 后端);归一化配置下 raw 与 normalized 均为 [0,1],越高越好。memory_loop 上,只要选中的帧对可评分即为 official,包括 gate 未通过的样本;纹理项可单独降级。
Audit manifest: docs/assets/metric_examples/longseq_memory_60s_examples_20260909.json.
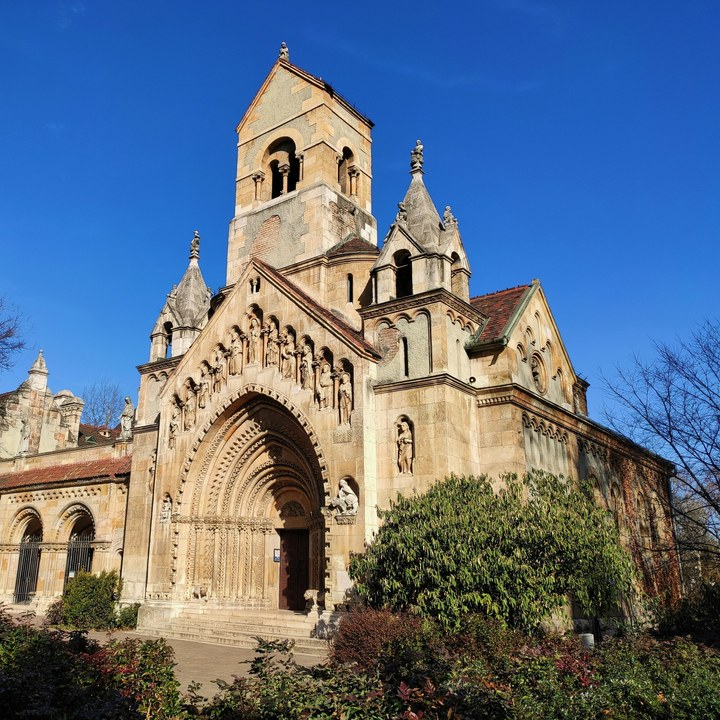 输入图像
60 秒 memory_loop · 同一 benchmark case · gap 0.8937
memory-dolly_loop-memory_pool_002
套件: memory_loop场景: photorealistic / outdoor / city
基准 prompt target
Move the camera forward through the scene, then back to where it started.
prompt source: memory_loop_prompt
回访时请看光照与风格。较好的结果保持同一色盘,较差的结果曝光或渲染风格发生漂移。
较高指标分分数 0.9392 · official
较低指标分分数 0.0455 · official
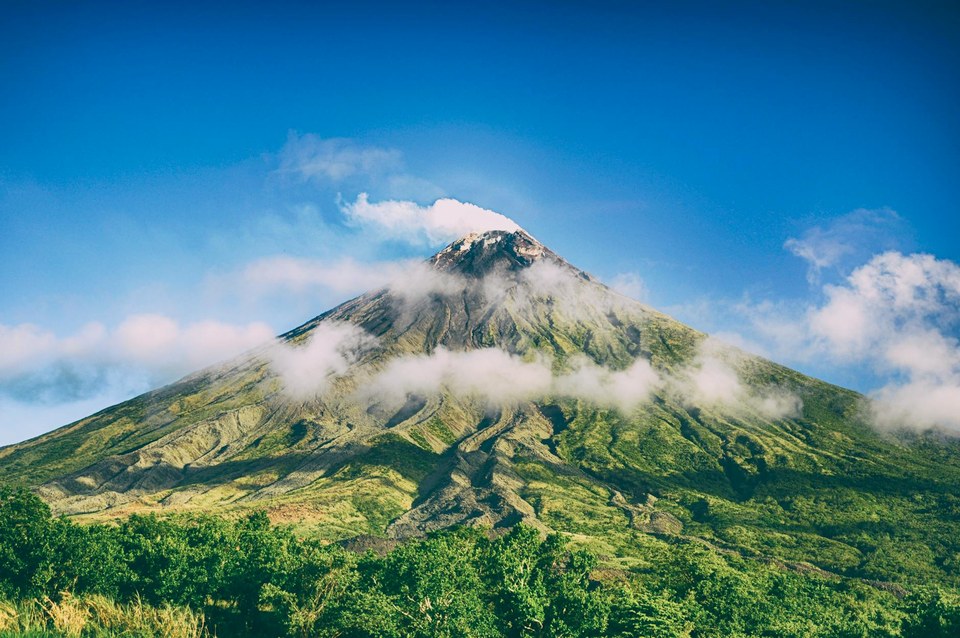 输入图像
60 秒 memory_loop · 同一 benchmark case · gap 0.9288
memory-square_loop-memory_pool_396
套件: memory_loop场景: photorealistic / outdoor / terrestrial_landscape
基准 prompt target
Walk a closed square around the scene and return to the starting view.
prompt source: memory_loop_prompt
回访时请看光照与风格。较好的结果保持同一色盘,较差的结果曝光或渲染风格发生漂移。
较高指标分分数 0.9438 · official
较低指标分分数 0.0150 · official
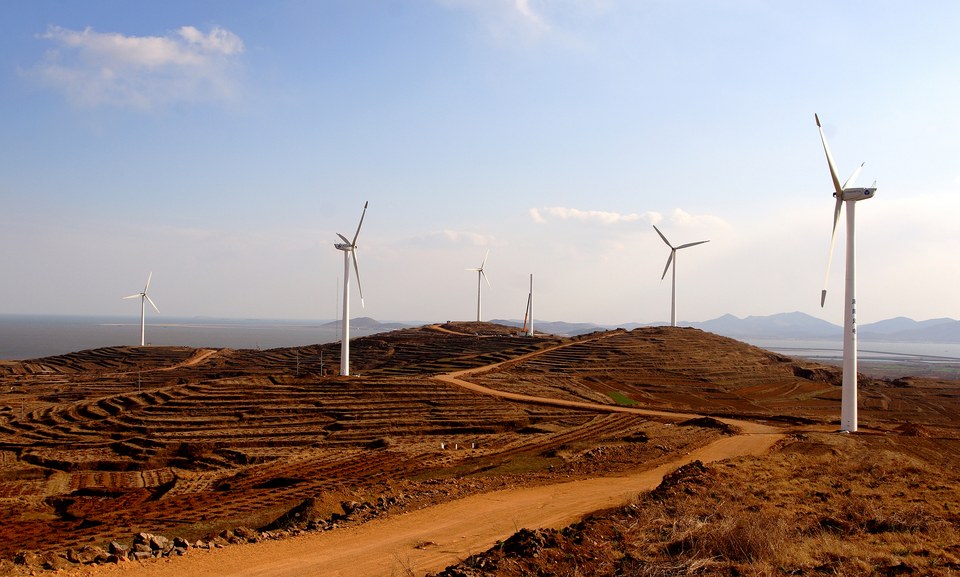 输入图像
60 秒 memory_loop · 同一 benchmark case · gap 0.8957
memory-yaw_loop_180-memory_pool_147
套件: memory_loop场景: photorealistic / outdoor / terrestrial_landscape
基准 prompt target
Turn the camera to the right, then turn back to the starting view.
prompt source: memory_loop_prompt
回访时请看光照与风格。较好的结果保持同一色盘,较差的结果曝光或渲染风格发生漂移。
较高指标分分数 0.9021 · official
较低指标分分数 0.0064 · official
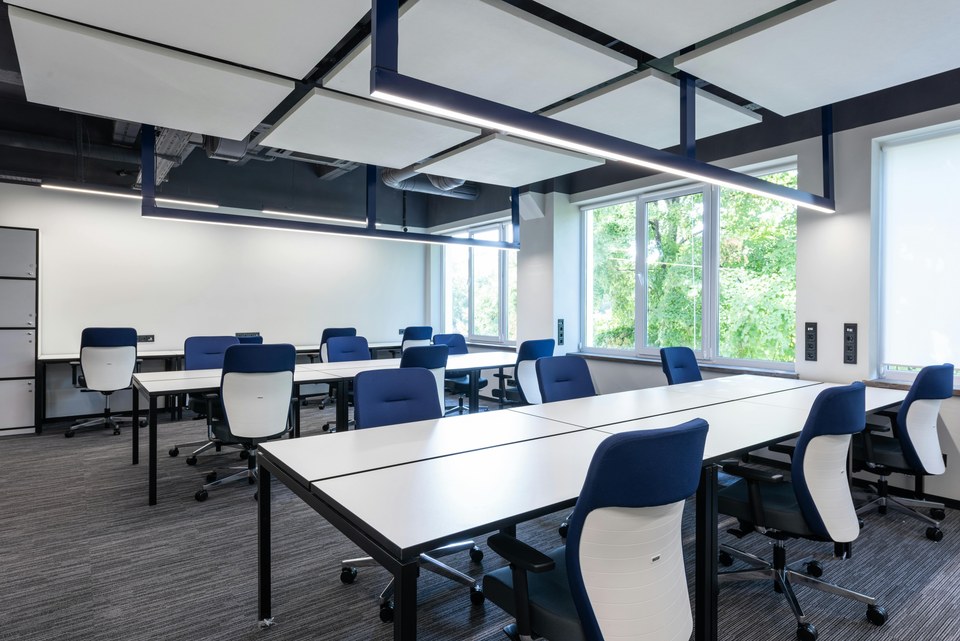 输入图像
60 秒 memory_loop · 同一 benchmark case · gap 0.8686
memory-palindrome_loop-memory_pool_255
套件: memory_loop场景: photorealistic / indoor / workspaces
基准 prompt target
Move forward, turn and continue, then retrace the whole path back.
prompt source: memory_loop_prompt
回访时请看光照与风格。较好的结果保持同一色盘,较差的结果曝光或渲染风格发生漂移。
较高指标分分数 0.8940 · official
较低指标分分数 0.0254 · official
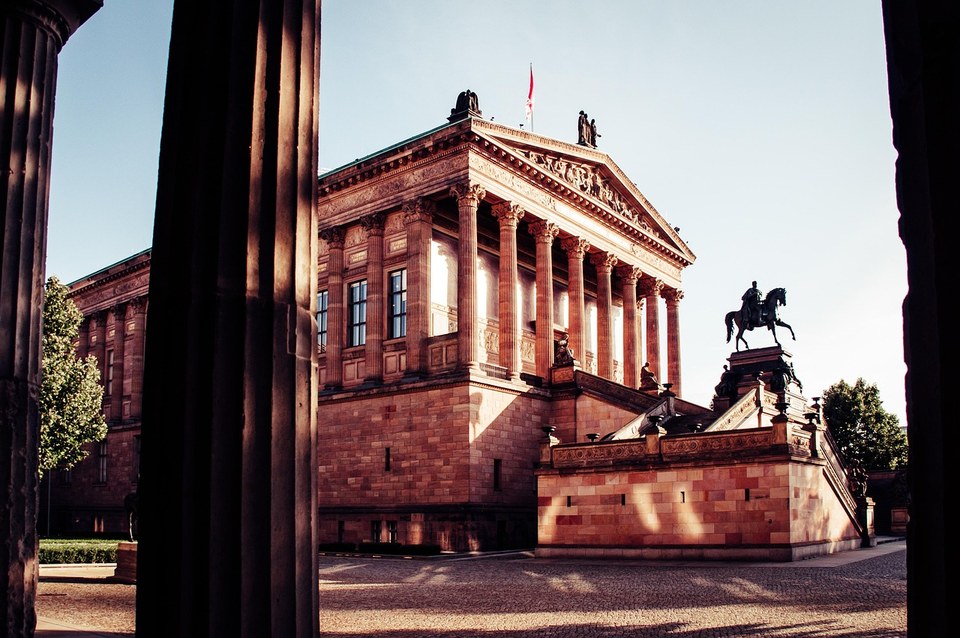 输入图像
60 秒 memory_loop · 同一 benchmark case · gap 0.8988
memory-double_yaw_loop-memory_pool_405
套件: memory_loop场景: photorealistic / outdoor / city
基准 prompt target
Turn away and back to the start twice in a row.
prompt source: memory_loop_prompt
回访时请看光照与风格。较好的结果保持同一色盘,较差的结果曝光或渲染风格发生漂移。
较高指标分分数 0.9179 · official
较低指标分分数 0.0191 · official

