本指标用于量化视频序列中各帧与初始帧之间亮度分布的时序一致性,以应对帧间亮度偏移与突变导致的视觉稳定性不足。与仅比较全局平均亮度的标量指标不同,Brightness Consistency 保留暗/中/亮三档像素占比,从而对曝光分布形状的变化更敏感。
WorldAtlas 将本算法作为正式指标 brightness_distribution_consistency。旧标量别名 brightness_consistency 用于兼容;按当前配置使用标准指标,避免重复计数。
将每帧灰度像素划分为 暗(dark)、中(mid)、亮(bright) 三档,构造三维亮度分布向量:
vt=pdarkpmidpbright
其中 pdark、pbright 分别为灰度低于暗部阈值、不低于亮部阈值的像素占比,pmid=1−pdark−pbright。WorldAtlas 默认 dark_threshold=85、bright_threshold=170(OpenCV 灰度 [0,255])。
第 t 帧(t≥2)相对首帧 v1 的分布相似度采用余弦内积:
S(a,b)=∥a∥∥b∥a⋅b=∑i=1nai2∑i=1nbi2∑i=1naibi(3)
对单样本分数 x∈[0,1] 施加修正 Softmax 变换(增强高分段区分度,λ>0):
T(x)=eλ−1eλx−1(4)
默认 λ=4.0(softmax_lambda)。
帧距 d∈[1,T−1](d=1 对应第 2 帧)采用归一化指数衰减权重(α>0):
w(d)=e−α⋅d,w^(d)=∑k=1T−1w(k)w(d)(5)
默认 α=0.05(temporal_decay)。综合亮度一致性得分为:
SBrightness=d=1∑T−1w^(d)⋅T(S(vd+1,v1))(6)
Audit manifest: docs/assets/metric_examples/curated_same_case_manifest.json.
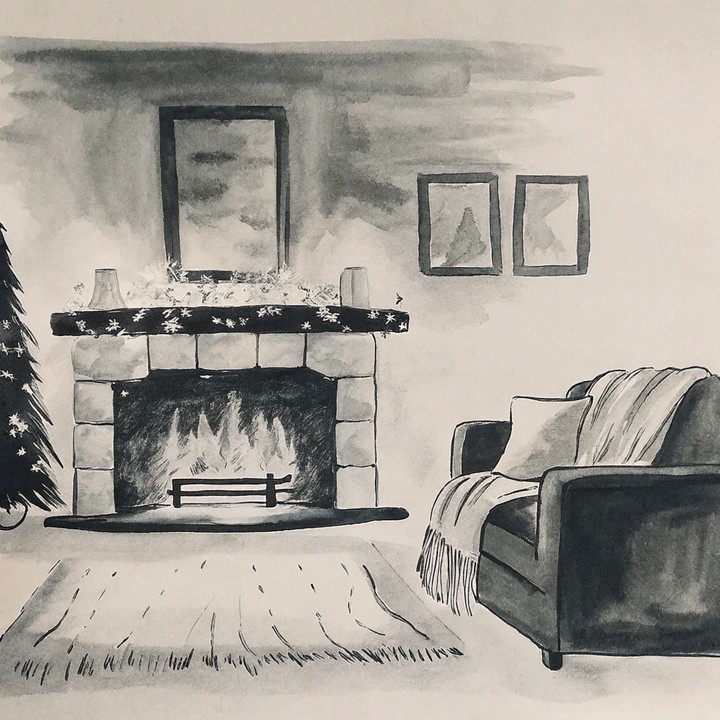 输入图像
输入已核验 · 同一 benchmark case · gap 0.3876
image_static_stylized_living_spaces_0031
套件: image_static场景: stylized / indoor / living_spaces
基准 prompt target
Camera move right. A cozy living room with fireplace, Christmas tree, and armchair.
prompt source: prompt_target
两条视频的首帧都已通过与展示输入的几何匹配核验;高低标签只比较当前 metric。
较高指标分分数 0.9936
较低指标分分数 0.6060
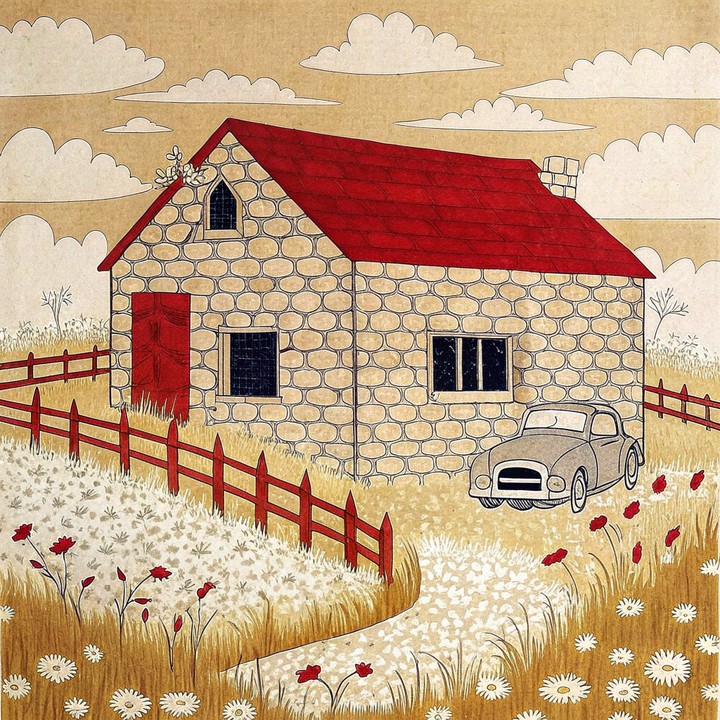 输入图像
输入已核验 · 同一 benchmark case · gap 0.5377
image_static_stylized_suburb_0081
套件: image_static场景: stylized / outdoor / suburb
基准 prompt target
Camera pan right. A stone house with red roof, vintage car, and wooden fence.
prompt source: prompt_target
两条视频的首帧都已通过与展示输入的几何匹配核验;高低标签只比较当前 metric。
较高指标分分数 0.9969
较低指标分分数 0.4591
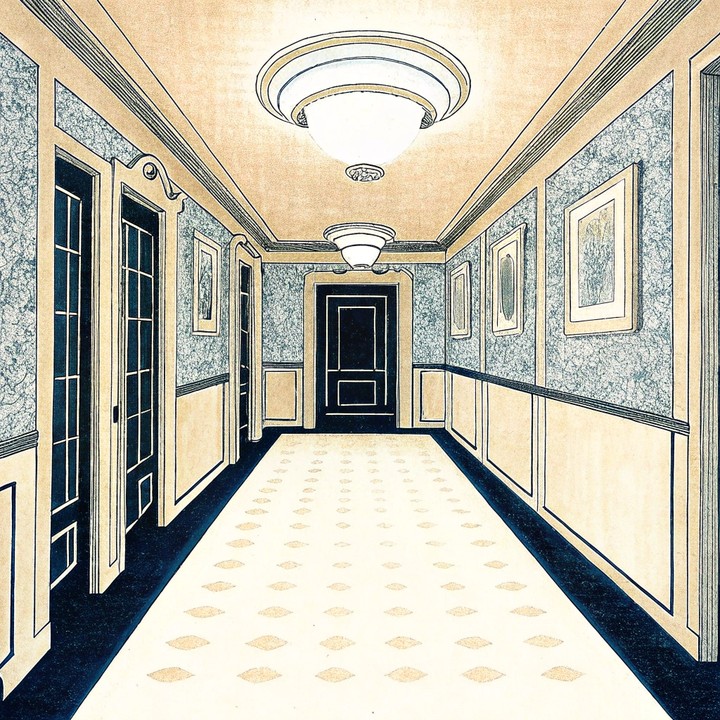 输入图像
输入已核验 · 同一 benchmark case · gap 0.3634
image_static_stylized_passageways_0084
套件: image_static场景: stylized / indoor / passageways
基准 prompt target
Camera pan right. A stylized hallway with ornate wallpaper, ceiling lights, and framed pictures.
prompt source: prompt_target
两条视频的首帧都已通过与展示输入的几何匹配核验;高低标签只比较当前 metric。
较高指标分分数 0.9934
较低指标分分数 0.6300

