本指标用于评估 360∘ 回访类 rollout:模型中途必须离开初始视角,最后还要回到同一个生成场景。它比较协议采样的首末帧,不验证几何回访,因此只证明「视觉上离开过,并且末帧像首帧」。闭环官方协议改用位姿配对的 memory_revisit_fidelity 与 memory_return_gate。
读取 prediction 的协议采样帧 {It}t=1N(N≥2),将末帧 resize 到首帧尺寸。用 DINOv2 提取 L2 归一化特征,把余弦相似度映射到 [0,1](定义同 memory_revisit_fidelity 式 (1))。闭环三分量为
sDINO=sDINO(I1,IN),sSSIM=SSIM(I1,IN),sMSE=1−clamp[0,1](τMSEMSE(I1,IN))(1)
默认 τMSE=0.08。闭环分数是加权平均(默认 wDINO=0.55、wSSIM=0.25、wMSE=0.20):
Sclose=wDINO+wSSIM+wMSEwDINOsDINO+wSSIMsSSIM+wMSEsMSE(2)
为避免「完全不动但闭环满分」,再取 25%、50%、75% 三个中途帧,计算它们相对首帧的 DINO displacement,并经线性区间映射到 [0,1]:
δ=∣Q∣1q∈Q∑(1−sDINO(I1,Iq)),Sprog=clamp[0,1](u−ℓδ−ℓ)(3)
默认 Q 对应上述三分位,ℓ=0.03、u=0.18。最终分数用进展门控调制闭环项(默认 γ=0.35):
Srev=Sclose⋅((1−γ)+γSprog)(4)
完全静止的视频即使首末帧完全一致,也只能拿到约 1−γ=0.65。
WorldAtlas 中本算法对应正式指标 memory_revisit_consistency(dinov2 后端);归一化配置下 raw 与 normalized 均为 [0,1],越高越好。它使用旧的首末帧协议,不能替代位姿对齐的回访指标。关键限制是没有使用几何真值,也不验证相机角度是否真的完成 360∘。
Audit manifest: docs/assets/metric_examples/longseq_memory_60s_examples_20260909.json.
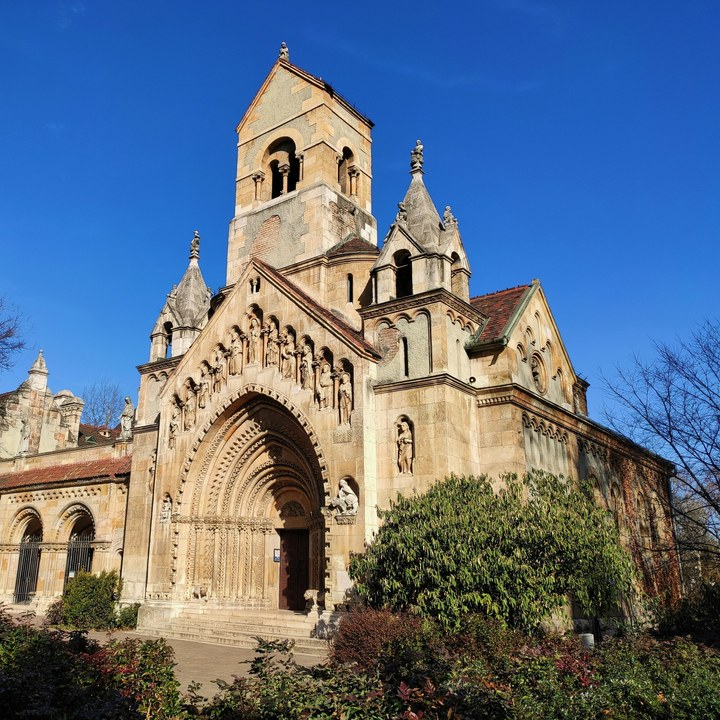 输入图像
60 秒 memory_loop · 同输入示意
memory-dolly_loop-memory_pool_002
套件: memory_loop场景: photorealistic / outdoor / city
基准 prompt target
Move the camera forward through the scene, then back to where it started.
prompt source: memory_loop_prompt
这是粗粒度的首末帧对照。若存在真正回访,请优先看闭环指标族。
输出 Amemory_revisit_consistency
输出 Bmemory_revisit_consistency
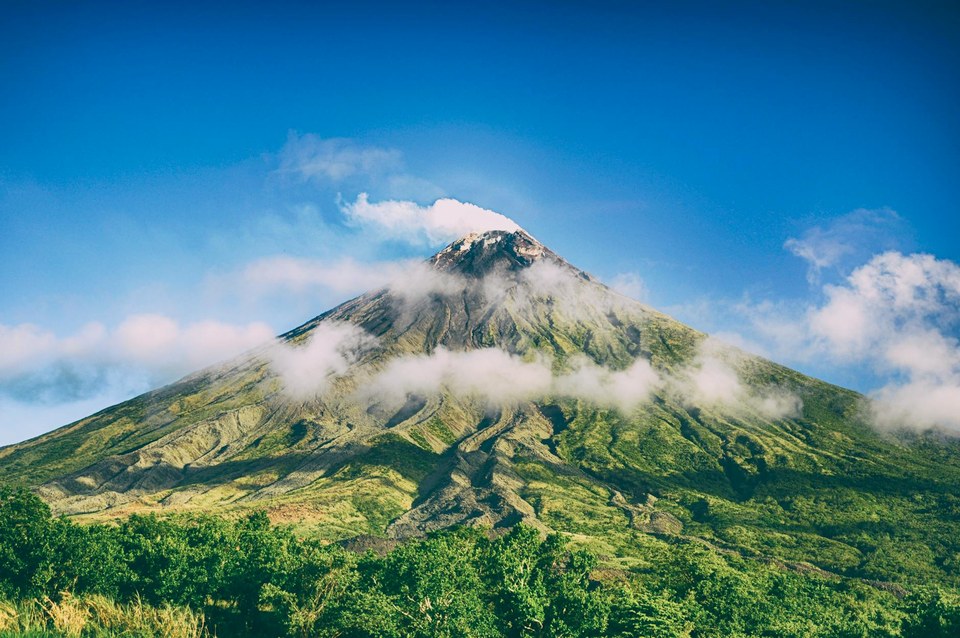 输入图像
60 秒 memory_loop · 同输入示意
memory-square_loop-memory_pool_396
套件: memory_loop场景: photorealistic / outdoor / terrestrial_landscape
基准 prompt target
Walk a closed square around the scene and return to the starting view.
prompt source: memory_loop_prompt
这是粗粒度的首末帧对照。若存在真正回访,请优先看闭环指标族。
输出 Amemory_revisit_consistency
输出 Bmemory_revisit_consistency
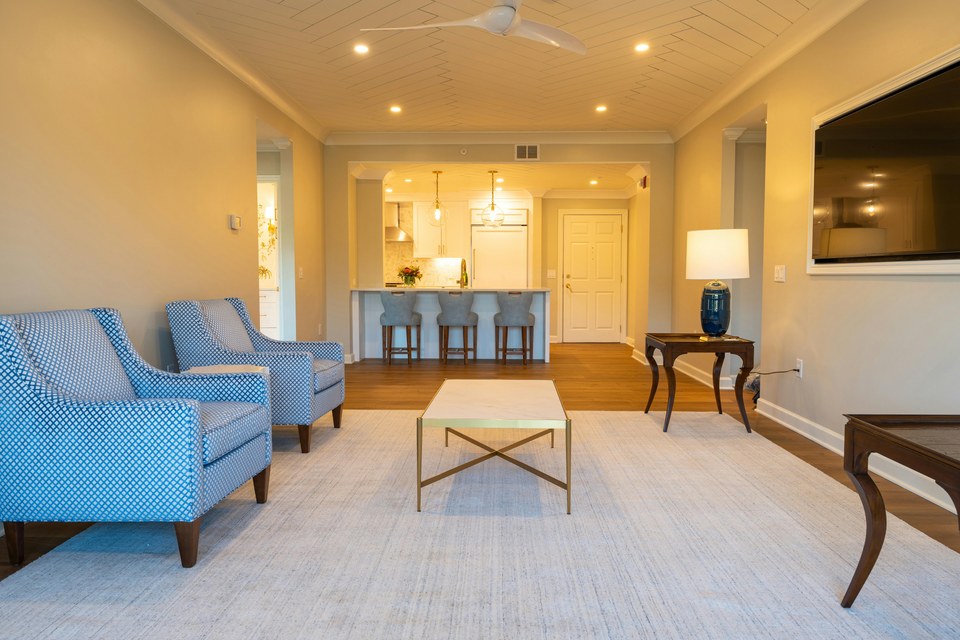 输入图像
60 秒 memory_loop · 同输入示意
memory-yaw_loop_180-memory_pool_407
套件: memory_loop场景: photorealistic / indoor / living_spaces
基准 prompt target
Turn the camera to the right, then turn back to the starting view.
prompt source: memory_loop_prompt
这是粗粒度的首末帧对照。若存在真正回访,请优先看闭环指标族。
输出 Amemory_revisit_consistency
输出 Bmemory_revisit_consistency

